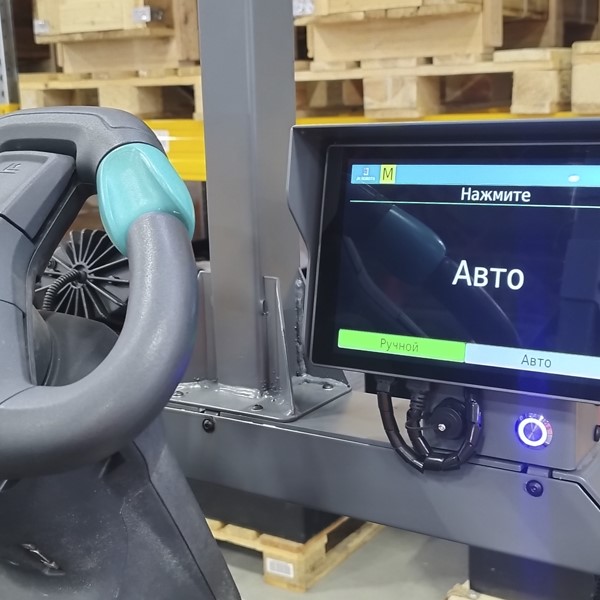

Паллета весом в несколько сотен килограммов находится на высоте восьми метров. Чтобы установить её в стеллажную ячейку, погрузчику необходимо правильно расположить вилы, выдержать допустимые расстояния до металлических конструкций и обеспечить устойчивость груза. Небольшое отклонение, практически незаметное на уровне пола, при работе с верхними ярусами может привести к повреждению товара или стеллажа. Именно поэтому высотное хранение предъявляет повышенные требования к точности складской техники.
Для автоматизации подобных операций используются роботы-ричтраки, которые совмещают грузоподъёмное оборудование с автономной навигацией и системами контроля положения паллет. Они способны получать задания от складской информационной системы, перемещаться к назначенным ячейкам и выполнять предусмотренные операции без постоянного управления оператором. Однако надёжность такого процесса определяется не только точностью самой машины. Существенную роль играют состояние пола, геометрия стеллажей и качество подготовки грузов.
Почему небольшие отклонения становятся опасными
При работе на высоте оператор должен учитывать положение вил относительно паллеты и несущих элементов стеллажа. Если груз смещён, его установка может сопровождаться контактом с соседними конструкциями. При этом даже незначительное повреждение стеллажной балки требует проверки, поскольку она участвует в распределении нагрузки.
Точность размещения зависит от нескольких взаимосвязанных факторов. Машина должна занять правильное положение перед стеллажом, поднять вилы на нужную высоту и обеспечить соответствие траектории движения габаритам груза. Дополнительные сложности возникают при использовании паллет разного размера или при неравномерном распределении товара на поддоне.
Для роботизированной техники эти задачи решаются с помощью датчиков и программных алгоритмов. Система определяет положение машины, контролирует перемещение грузоподъёмного механизма и уточняет координаты места хранения. Если фактические условия не позволяют безопасно завершить операцию, оборудование должно остановиться и передать соответствующее сообщение.
Важно понимать, что паспортная точность навигации не равнозначна точности установки паллеты. На конечный результат влияют механические характеристики оборудования, состояние груза и допустимые отклонения стеллажной системы. Поэтому технические параметры необходимо проверять в условиях конкретного склада.
Как робот ориентируется между стеллажами
Автономная навигация основана на определении положения машины относительно окружающих объектов. Для этого применяются лазерные сканеры, датчики перемещения и электронные карты помещения. Программное обеспечение сопоставляет полученные данные и рассчитывает допустимый маршрут к назначенной ячейке.
При движении по стеллажному проходу робот контролирует расстояние до конструкций и обнаруживает препятствия. Однако прибытие к нужному месту ещё не означает готовности к установке груза. Перед подъёмом и размещением паллеты требуется более точное позиционирование относительно конкретной ячейки.
На складах с высокой плотностью хранения даже небольшие ошибки могут нарушить последовательность операций. Например, неправильно установленная паллета способна затруднить последующее извлечение товара или создать препятствие для соседнего груза. Поэтому автоматизированная система должна подтверждать успешное завершение операции, прежде чем обновлять сведения о размещении товара.
При работе нескольких роботов необходимо также координировать движение в узких проходах. Если две машины одновременно направляются к одному участку, система управления должна определить безопасную очерёдность проезда. Это позволяет уменьшить количество взаимных блокировок и сохранить предсказуемость складских операций.
Что необходимо проверить перед автоматизацией
Высокая точность роботизированного оборудования не устраняет необходимости подготовки склада. Если стеллажи установлены с отклонениями, пол имеет повреждения, а паллеты регулярно размещаются неправильно, автоматическая система будет сталкиваться с повторяющимися затруднениями.
Перед внедрением высотной роботизированной техники необходимо оценить несколько условий:
- ровность напольного покрытия и отсутствие опасных перепадов высоты;
- состояние стеллажей, геометрию ячеек и допустимые нагрузки;
- размеры, массу и устойчивость используемых паллет;
- ширину проходов и пространство для безопасных манёвров;
- возможность точного определения положения груза перед захватом;
- организацию движения людей и другой техники в рабочих зонах.
Отдельного внимания требует интеграция с WMS. Информационная система должна передавать правильные координаты мест хранения и получать подтверждение выполненных операций. Если сведения в базе не соответствуют фактическому расположению паллет, даже исправный робот может получить некорректное задание.
Перед масштабным внедрением полезно провести испытания на ограниченном участке. Они позволяют определить фактическую точность операций, выявить проблемы с размещением грузов и проверить взаимодействие оборудования со складской инфраструктурой. Результаты испытаний помогают оценить необходимость дополнительных изменений.
Как точная навигация влияет на производительность
Основное преимущество автоматического позиционирования заключается в возможности выполнять повторяющиеся операции по установленному алгоритму. Роботу не требуется каждый раз вручную определять положение машины относительно стеллажа. Однако скорость работы зависит не только от навигации, но и от времени подъёма, перемещения груза и доступности маршрута.
Если оборудование часто останавливается из-за неправильно размещённых паллет, высокая точность позиционирования сама по себе не обеспечит роста производительности. Необходимо устранить причины отклонений и организовать стабильную подготовку грузов. Аналогичным образом проблемы с пропускной способностью проходов нельзя решить исключительно настройкой навигационных алгоритмов.
Экономический эффект автоматизации следует оценивать по количеству завершённых операций, времени полного цикла размещения паллеты и продолжительности вынужденных остановок. Эти показатели позволяют определить, насколько роботизированная техника соответствует реальным требованиям склада.
Высотное хранение требует согласованной работы грузоподъёмного оборудования, систем навигации и складской инфраструктуры. Роботизированные ричтраки способны автоматизировать точные операции с паллетами, но стабильность их работы зависит от качества стеллажей, состояния поддонов и корректности исходных данных. Чем лучше подготовлены эти элементы, тем надёжнее выполняются перемещения на верхних ярусах и тем меньше вероятность задержек, связанных с ошибками позиционирования.